POINT CLOUD VIEW
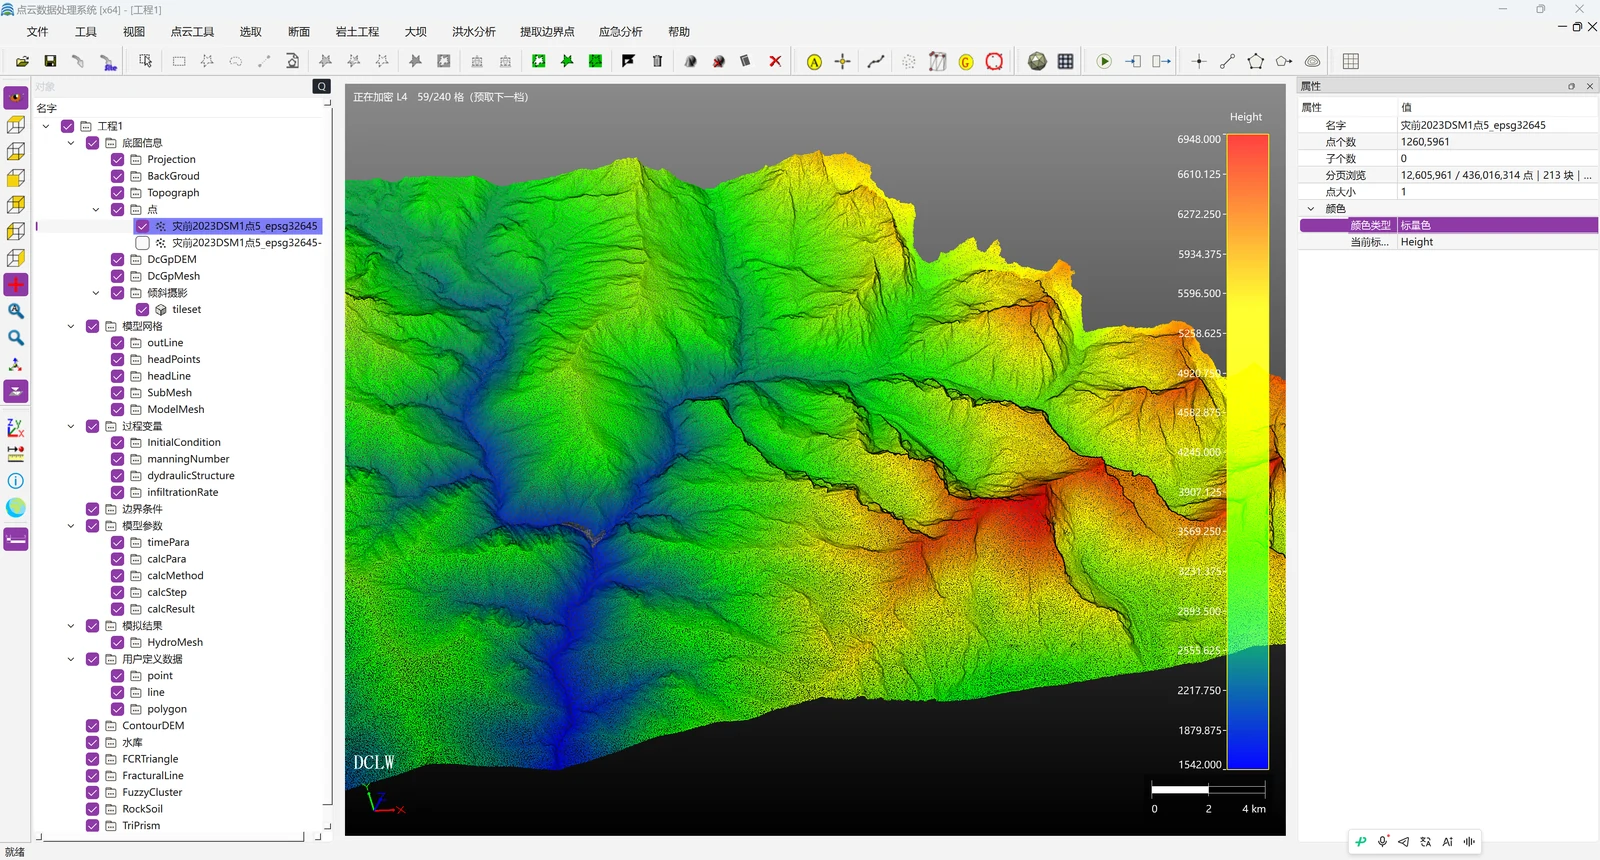
点云浏览与多源叠加
多视窗浏览点云、DEM、DOM 和倾斜摄影模型,建立统一的三维数据视图。
Products / Point cloud platform
面向大体积、复杂场景的点云数据,在同一平台内完成浏览、治理、建模、分析、出图与监测。
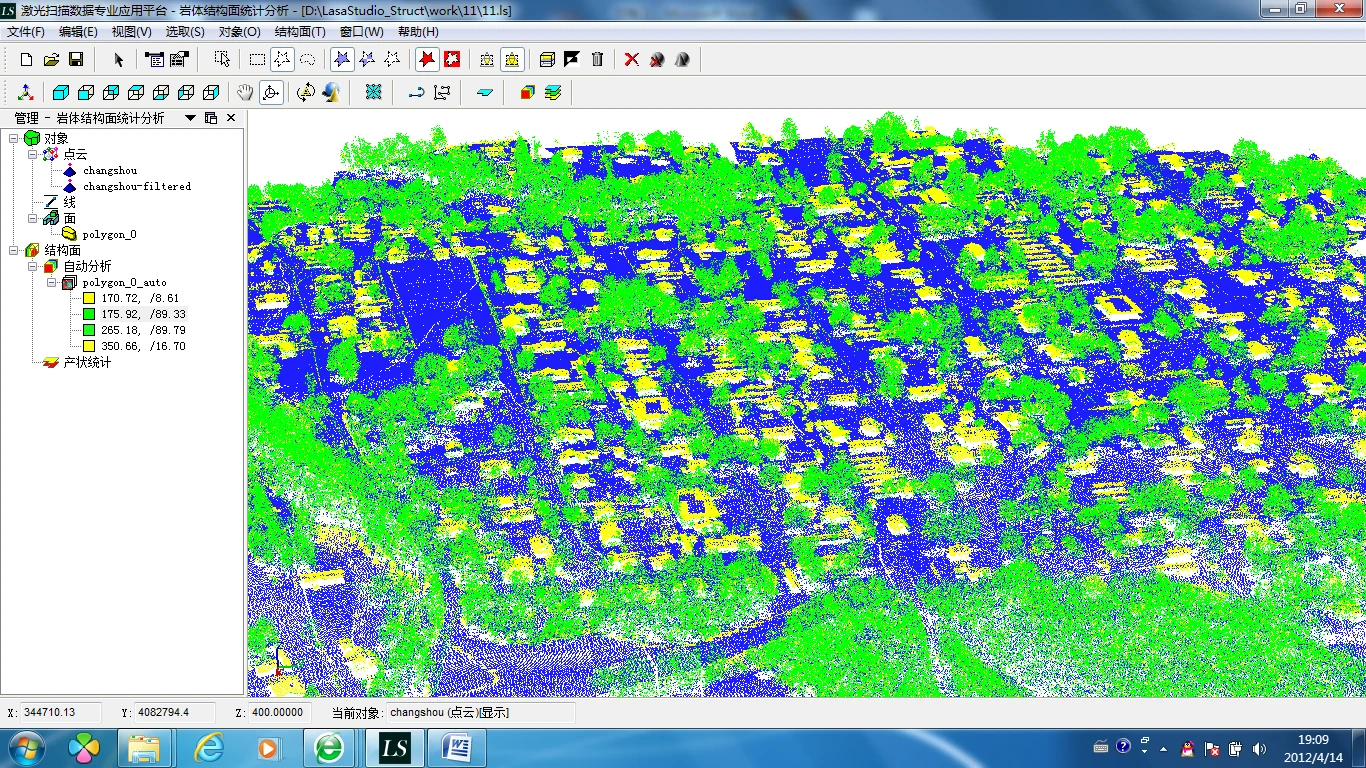
同一套数据底座贯穿浏览、拼接、分类、滤波、构网、分析、出图与监测,减少多工具切换和成果割裂。
以下能力属于 DC-GP2026 的同一产品体系,可以按项目需求组合使用。
多视窗浏览点云、DEM、DOM 和倾斜摄影模型,建立统一的三维数据视图。
完成坐标转换、多站拼接、分类、植被过滤、噪声处理和空间构网。
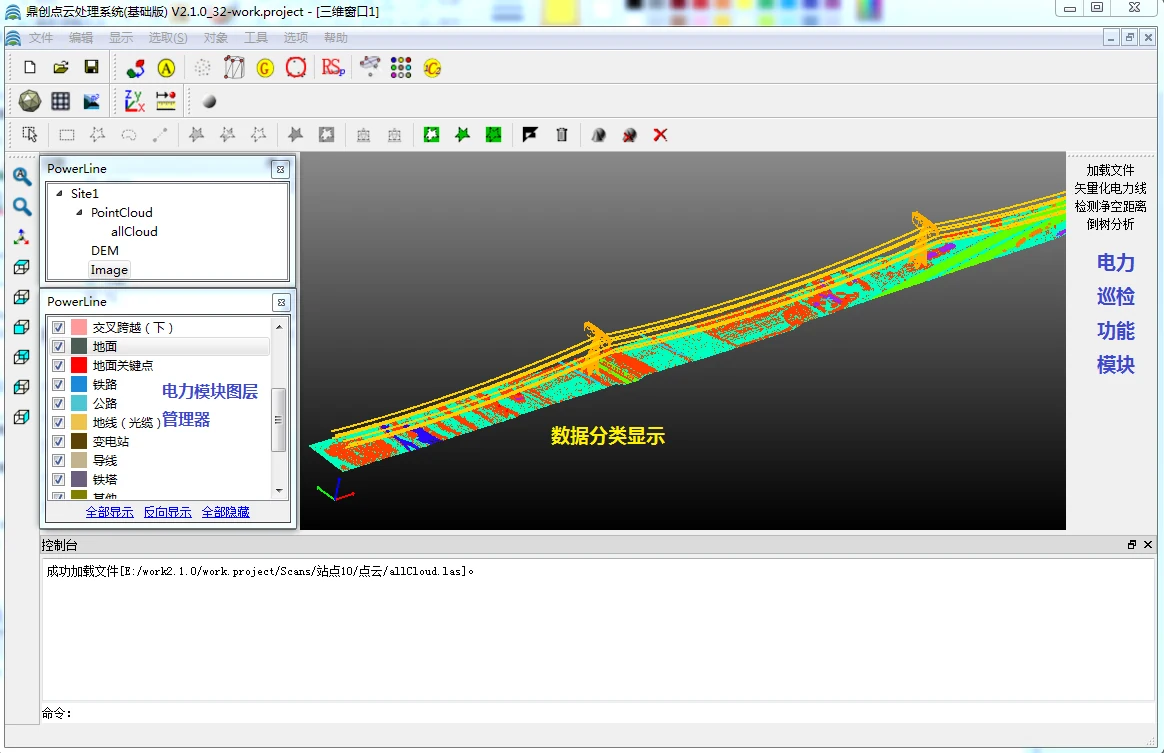
分析植被、树木与电力线的空间关系,为通道净空检查和风险识别提供结果。

识别结构面、分析产状、构建倾向玫瑰图并绘制裂隙线,为岩体评价提供依据。
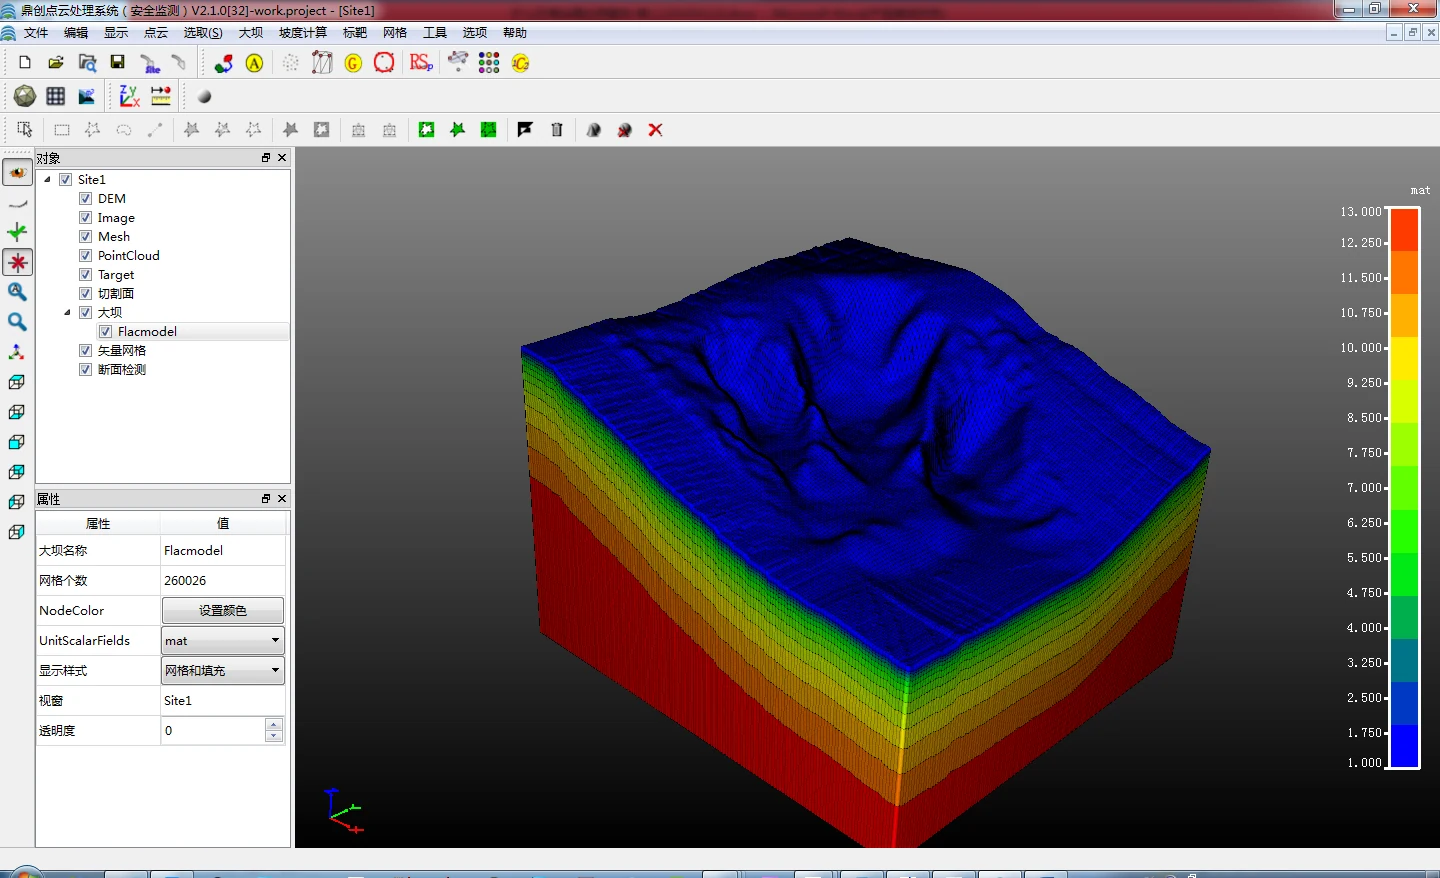
输出断面、DEM、等高线和挖填方成果,并将有限元分析与多期监测数据纳入工程判断。
地面、移动、机载、手持、无人机与测距设备,可按项目精度和作业条件组合使用。
适用于建筑、地形、岩体和文保等静态高精度扫描场景。
面向道路、隧道与带状空间,结合移动平台提升外业采集效率。
适合大范围地形和复杂区域,为航空激光测量提供数据入口。
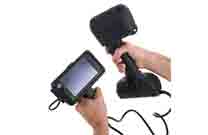
适合复杂对象和近景采集,为灵活机动的现场测量提供支持。
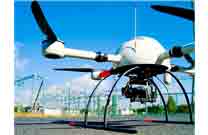
面向航空摄影测量和复杂区域巡查,快速获取大范围影像数据。
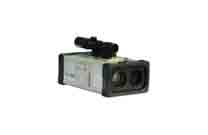
用于现场测距与辅助测量,可按项目需要组合其他采集设备。
Download / V6.1.10
Windows 64 位安装包,文件约 68.64 MB。请根据系统环境和项目需求选择当前正式版本。
下载安装包 SHA-256 校验文件